Rappels sur les vecteurs et la dérivée
Coordonnées d'un vecteur
Trois vecteurs sont représentés dans le repère (\(O,\vec{i},\vec{k}\))
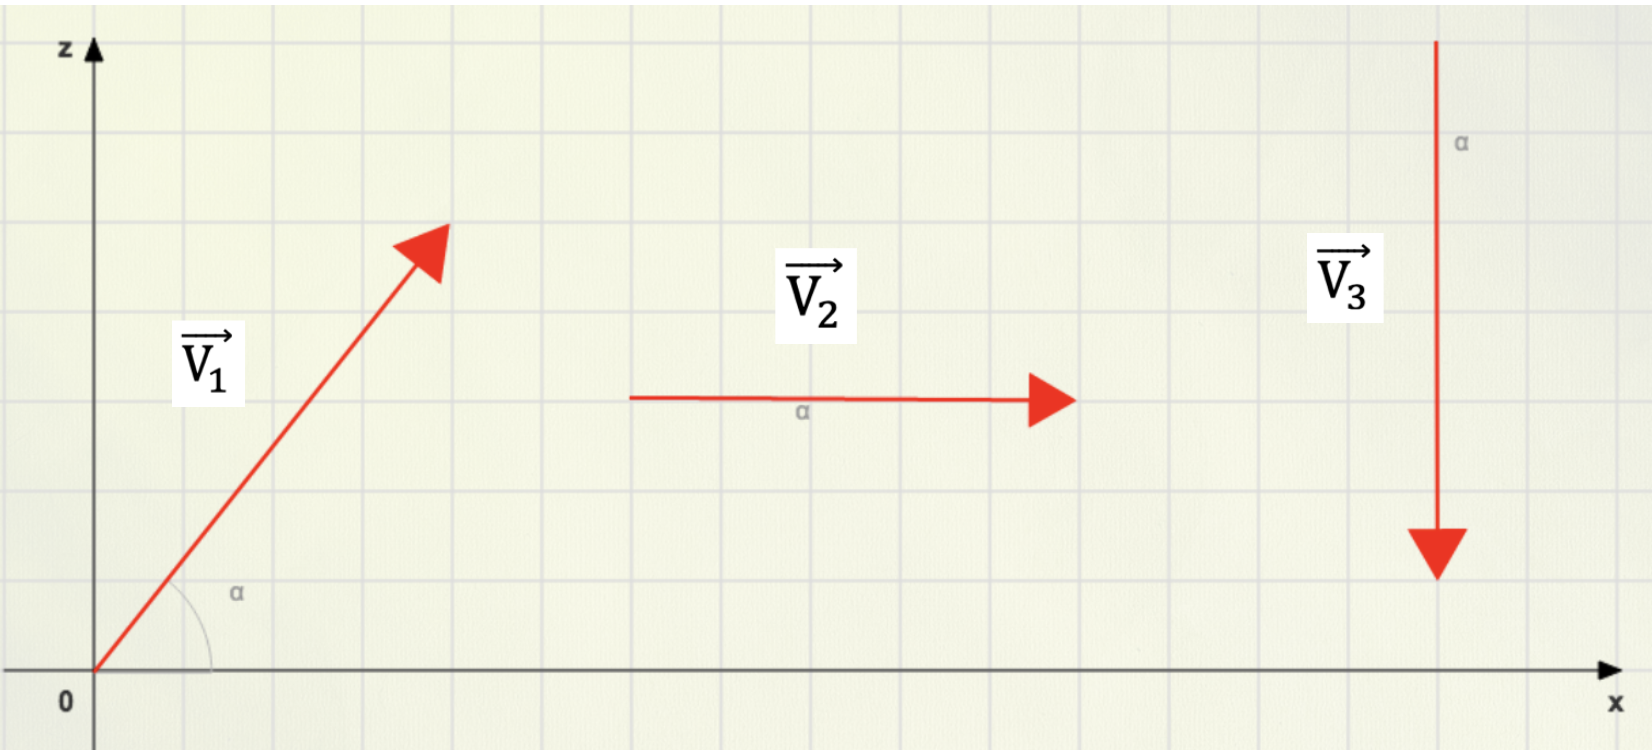
🔗 Voir cette animation sur mon site.
Les coordonnées d'un vecteur \(\vec{V}\) sont les projections de ce vecteur sur chacun des axes:
- La coordonnée \(\mathrm{V}_{1x}\) est la projection du vecteur sur l'axe (O, x).
- La coordonnée \(\mathrm{V}_{1z}\) est la projection du vecteur sur l'axe (O, z).
- On écrit le plus souvent les coordonnées en colonne: \[ \vec{V} \left| \begin{aligned} &V_{x}\\ &V_{z} \end{aligned} \right. \].
\[ \vec{V}_1 \left| \begin{aligned} V_{1x} &= 4\\ V_{1z} &= 5 \end{aligned} \right. \] \[ \vec{V}_2 \left| \begin{aligned} V_{2x} &= 5\\ V_{2z} &= 0 \end{aligned} \right. \] \[ \vec{V}_3 \left| \begin{aligned} V_{3x} &= 0\\ V_{3z} &= -6 \end{aligned} \right. \]
Norme d'un vecteur
Dans le repère (\(O,\vec{i},\vec{k}\)), la norme d'un vecteur \(\vec{V}\) s'écrit :
En effet, \(\mathrm{V}\), \(\mathrm{V_x}\) et \(\mathrm{V_z}\) sont les longueurs d'un triangle rectangle avec \(\mathrm{V}\) longueur de l'hypoténuse :
Projection d'un vecteur sur un axe
Si un vecteur \(\vec{V}\) fait un angle α avec l'axe (O,x), on peut écrire ses coordonnées en fonction de sa norme et de l'angle α: \[ \vec{V} \left| \begin{aligned} V_{x} &= V\times \cos\alpha\\ V_{z} &= V\times \sin\alpha \end{aligned} \right. \]
Dérivée d'un vecteur
Si le vecteur \(\vec{V}\) est en mouvement dans ce référentiel, ses coordonnées varient dans le temps. Le vecteur \( \dfrac{d\vec{V}}{dt} \) décrit les variations de \(\vec{V}\) dans le temps.
Ses coordonnées s'écrivent :
Position, vitesse et accélération
Le vecteur position
 Dans l'espace à trois dimensions, la position d'un point M est représentée par le vecteur
position \( \overrightarrow{OM} \) dans le
repère (\(O,\vec{i},\vec{j},\vec{k}\)). S’il est en mouvement, ses coordonnées dépendent du temps.
Ses coordonnées s'écrivent: \[ \overrightarrow{OM} \left| \begin{aligned} &x\\ &y\\ &z \end{aligned} \right. \].
x, y et z sont les coordonnées du point M à chaque instant.
Le vecteur vitesse
C'est le vecteur qui représente les variations du vecteur \( \overrightarrow{OM} \) dans le temps. Il s'agit donc du vecteur dérivé de \( \overrightarrow{OM} \) :
Ses coordonnées s'écrivent: \[ \vec{v} \left| \begin{aligned} v_x&=\dfrac{dx}{dt}\\ v_y&=\dfrac{dy}{dt}\\ v_z&=\dfrac{dz}{dt} \end{aligned} \right. \].
Rappel : le vecteur vitesse est toujours tangent à la trajectoire et dans le sens du mouvement.
Le vecteur accélération
Le vecteur qui décrit les variations du vecteur \( \vec{v} \) dans le temps est le vecteur accélération :
Et comme la vitesse est elle-même la dérivée de la position, on peut aussi écrire : \( \vec{a} =
\dfrac{d\vec{v}}{dt} = \dfrac{d^2\overrightarrow{OM}}{dt^2} \).
L'accélération
est la dérivée seconde de la position.
Ses coordonnées s'écrivent: \[ \vec{a} \left| \begin{aligned} a_x&=\dfrac{dv_x}{dt}= \dfrac{d^2x}{dt^2}\\ a_y&=\dfrac{dv_y}{dt}= \dfrac{d^2y}{dt^2}\\ a_z&=\dfrac{dv_z}{dt}= \dfrac{d^2z}{dt^2} \end{aligned} \right. \].
Caractériser un mouvement
La nature d'un mouvement se déduit de la forme de la trajectoire et de l'évolution des vecteurs vitesse et accélération :
- Un mouvement est rectiligne si sa trajectoire est une droite : les vecteurs \(\vec{v}\) et \(\vec{a}\) sont alors colinéaires (ou \(\vec{a} = \vec{0}\)).
- Un mouvement est rectiligne uniforme si le vecteur vitesse est constant (même direction, même sens, même valeur) : \(\vec{a} = \vec{0}\).
- Un mouvement est rectiligne uniformément accéléré si sa trajectoire est une droite et si le vecteur accélération est constant : la valeur de la vitesse varie alors proportionnellement au temps.
Bilan
L'essentiel à retenir du chapitre.
Vecteurs : coordonnées et norme
- Les coordonnées d'un vecteur sont ses projections sur les axes (des nombres).
- Norme (longueur, toujours positive) : \(V = \sqrt{V_x^2 + V_z^2}\).
- Si le vecteur fait un angle α avec l'axe (O, x) :
Dérivée d'un vecteur
- Les coordonnées du vecteur dérivé \(\dfrac{d\vec{V}}{dt}\) sont les dérivées des coordonnées de \(\vec{V}\).
- La dérivée d'une constante est nulle ; celle de \(t^2\) est \(2t\).
Vecteur position
- La position du point M est repérée par \(\overrightarrow{OM}\) dans le repère \((O,\vec{i},\vec{j},\vec{k})\).
- Ses coordonnées x, y, z dépendent du temps si M est en mouvement.
Vecteur vitesse
- \(\vec{v} = \dfrac{d\overrightarrow{OM}}{dt}\) : dérivée du vecteur position.
- Toujours tangent à la trajectoire et dans le sens du mouvement.
Vecteur accélération
- \(\vec{a} = \dfrac{d\vec{v}}{dt} = \dfrac{d^2\overrightarrow{OM}}{dt^2}\) : dérivée de la vitesse, dérivée seconde de la position.
Caractériser un mouvement
- Rectiligne uniforme : \(\vec{v}\) constant, donc \(\vec{a} = \vec{0}\).
- Rectiligne uniformément accéléré : trajectoire droite et \(\vec{a}\) constant, colinéaire à \(\vec{v}\).
- Exemple : la chute libre, avec \(a = g = 9{,}8\ \mathrm{m\cdot s^{-2}}\).
Exercices
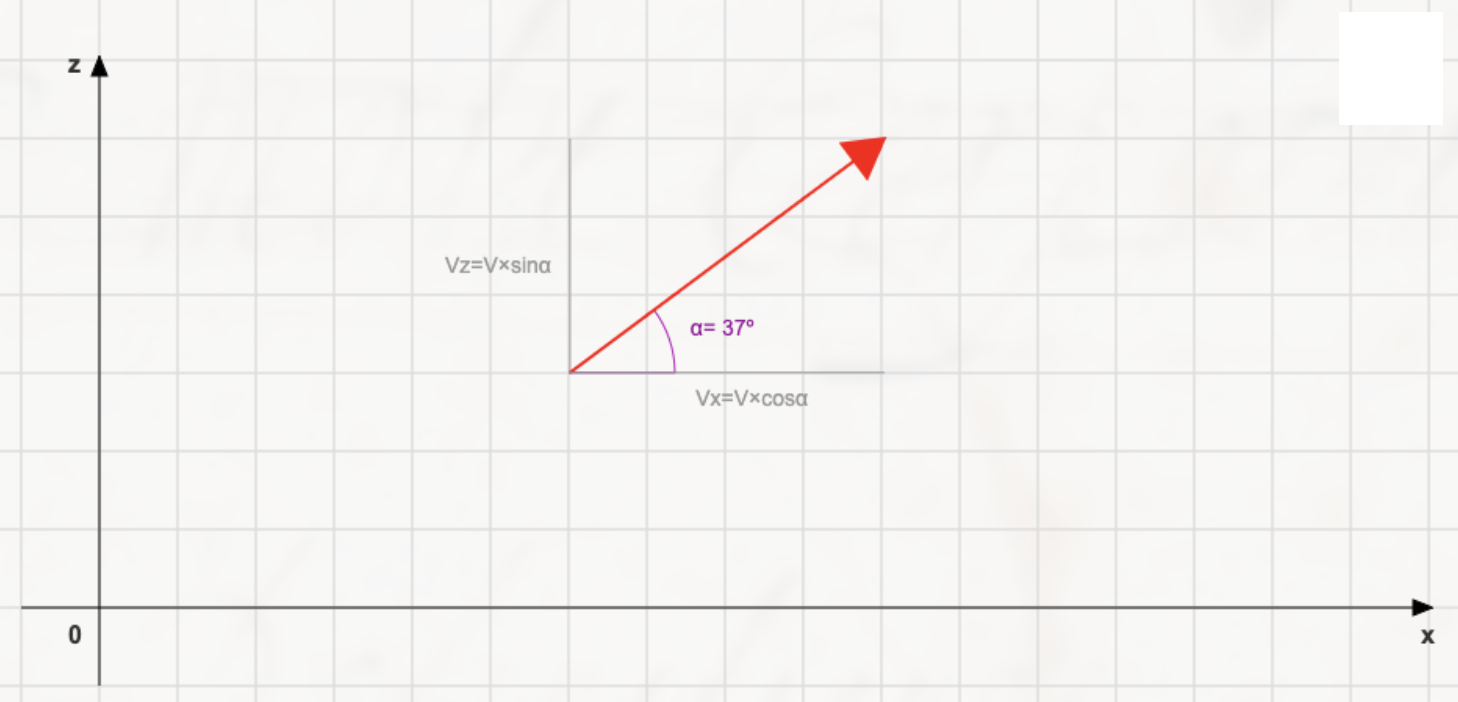
Un vecteur \(\vec{V}\) est représenté dans le repère \((O,\vec{i},\vec{k})\).
Exercice 3 : Question ouverte 📄 ✏️ 🧮
💡 Indice
Lisez les coordonnées \(V_x\) et \(V_z\) sur le schéma : elles forment les deux côtés de l'angle droit d'un triangle rectangle. Quelle relation de trigonométrie relie l'angle α au côté opposé et au côté adjacent ?Plaçons-nous dans le triangle rectangle dont V est l'hypoténuse:
- Côté adjacent à α: \( V_{x} = 4\)
- Côté opposé à α: \( V_{z} = 3 \)
- Tangente de α: \( \tan\alpha= \dfrac{opposé}{adjacent} \ = \dfrac{V_z}{V_x} \)
Pour trouver α, on utilise la fonction réciproque de la tangente \( \alpha = \arctan\left(\dfrac{V_z}{V_x}\right) \)
Application numérique :
\( \alpha = \arctan\left(\dfrac{3}{4}\right) \simeq 37^\circ \) (arrondi à l'unité)
⚠️ La calculatrice doit être configurée en degrés, sinon le résultat est donné en radians: α \(\simeq\) 0,6435 radians.
- Le vecteur position d'un point M a pour coordonnées (x, y, z)
- Le vecteur vitesse est la dérivée du vecteur position.
- Le vecteur vitesse est orthogonal à la trajectoire.
- Le vecteur accélération est la dérivée du vecteur vitesse.
- Le vecteur vitesse est la dérivée seconde du vecteur position.
Exercice 5 : Question ouverte 📄 ✏️ 🧮
Un point M est décrit dans le repère \((O,\vec{i},\vec{k})\) par son vecteur position (t est le temps, en secondes, et les longueurs sont en mètres) :
💡 Indice
Le début du mouvement correspond à l'instant t = 0 : remplacez t par 0 dans chaque coordonnée.À l'instant initial, t = 0. On a donc :
Le point M part du point \(M_0(0\,;1)\).
💡 Indice
Le vecteur vitesse est la dérivée du vecteur position : \(v_x = \dfrac{dx}{dt}\) et \(v_z = \dfrac{dz}{dt}\). Regardez ensuite si ces coordonnées dépendent du temps.Le vecteur vitesse s'écrit :
Les coordonnées du vecteur vitesse ne dépendent pas du temps : le vecteur vitesse est constant, il s'agit donc d'un mouvement rectiligne et uniforme.
💡 Indice
Le vecteur accélération est la dérivée du vecteur vitesse. Quelle est la dérivée d'une constante ?Dérivons une nouvelle fois pour obtenir le vecteur accélération :
L'accélération est nulle. Cela confirme la nature rectiligne et uniforme du mouvement.
💡 Indice
La valeur de la vitesse est la norme du vecteur vitesse : pensez au théorème de Pythagore.On rappelle que \(v=\sqrt{v_x^2+v_z^2}\).
Exercice 6 : Question ouverte 📄 ✏️ 🧮
Un point M est décrit dans le repère \((O,\vec{i},\vec{k})\) par son vecteur position (t est le temps, en secondes, et les longueurs sont en mètres) :
💡 Indice
Remplacez t par 0 dans chaque coordonnée. Attention, x ne dépend pas du temps !À l'instant initial, t = 0. On a donc :
Le point M part du point \(M_0(2\,;5)\).
💡 Indice
Dérivez chaque coordonnée par rapport au temps. La dérivée d'une constante est nulle et celle de \(t^2\) est \(2t\).Le vecteur vitesse s'écrit :
Le vecteur vitesse est vertical (\(v_x = 0\)), dirigé vers le bas (\(v_z < 0\) pour t > 0) et sa coordonnée \(v_z\) est proportionnelle au temps.
💡 Indice
Dérivez une nouvelle fois. Une accélération constante et une trajectoire droite : quel type de mouvement ?Dérivons une nouvelle fois pour obtenir le vecteur accélération :
L'accélération est constante et dirigée vers le bas. Comme x reste égal à 2, la trajectoire est une droite verticale : le mouvement est rectiligne et uniformément accéléré.
C'est un cas typique de chute libre : \(a = 9{,}8\ \text{m.s}^{-2}\), c'est l'intensité de la pesanteur g !
💡 Indice
Utilisez \(v=\sqrt{v_x^2+v_z^2}\). Une valeur de vitesse est toujours positive.\( v=\sqrt{v_x^2+v_z^2} = \sqrt{0^2+(-9{,}8\times t)^2} = 9{,}8\times t \) (pour t ≥ 0).
La vitesse augmente de 9,8 m/s chaque seconde : c'est bien la signification de \(a = 9{,}8\ \text{m.s}^{-2}\).