Les lois de Newton
Le centre de masse
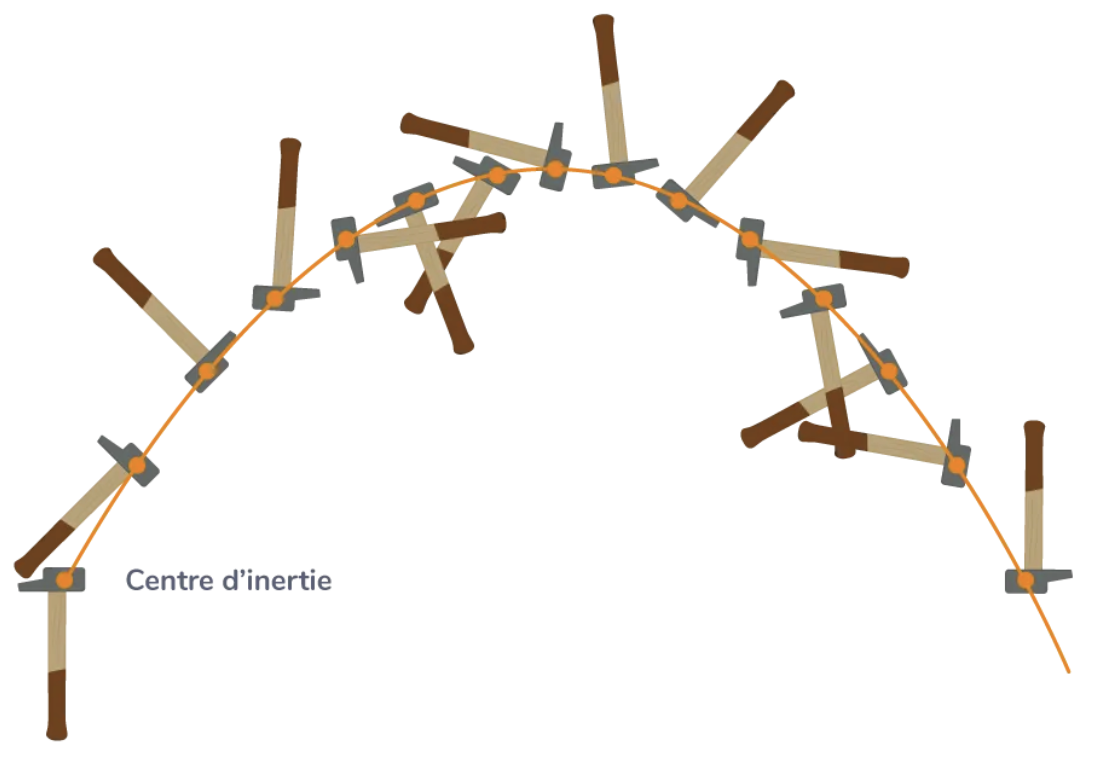
Pour faciliter l'étude du mouvement d'un corps solide, on réduit la totalité de ce corps à son centre de masse (ou centre d'inertie).
Sur l'image ci-contre, nous constatons que seul le centre de masse (ou d'inertie) du marteau suit une trajectoire parabolique. C'est le seul point qui nous intéressera.
Nous étudierons donc uniquement le mouvement du centre de masse de l'objet étudié.
Le principe d'inertie (première loi de Newton)
Ce principe a d'abord été formulé par Galilée au début du XVIIe siècle:
Si un corps n'est soumis à aucune force, ou si elles se compensent, le corps conserve son état de mouvement.
Que signifie conserver son état de mouvement? Il est équivalent de dire: son vecteur vitesse \(\vec{v}\) est constant. Or nous avons vu en classe de première que si le vecteur vitesse d'un corps est constant, alors le mouvement est rectiligne et uniforme.
Ce principe fondateur est connu aujourd'hui comme la première loi de Newton que nous formulerons ainsi:
Si la somme des forces s'appliquant au centre de masse d'un objet est nulle: \(\sum \vec{F} = \vec{0}\), alors son mouvement est rectiligne et uniforme: \(\vec{v} = \overrightarrow{\mathrm{constant}}\).
À noter : le repos est un cas particulier de mouvement rectiligne et uniforme.
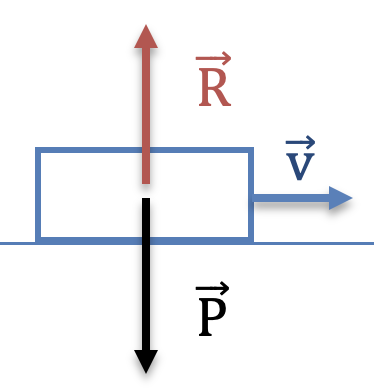
En l'absence de frottements, deux forces s'appliquent :
- Le poids : \(\vec{P}\)
- La réaction du sol : \(\vec{R}\)
Ces deux forces sont :
- De même direction
- De même intensité
- De sens opposés
On peut donc écrire: \(\sum \vec{F} = \vec{P}+\vec{R} = \vec{0}\). En vertu du principe
d'inertie, le mouvement est rectiligne et uniforme.
La vitesse \(\vec{v}\) est
conservée.
Question de référentiels
Lancez la bille sur le plateau tournant, nous venons de voir que si on néglige les frottements, son mouvement devrait être rectiligne et uniforme. Qu'observez-vous?
Le mouvement est bien rectiligne uniforme mais dans le référentiel de la Terre, celui de votre écran (trajectoire en pointillés). Par contre, la trajectoire est courbée dans le référentiel du plateau tournant (trajectoire rouge).
Le principe d'inertie est ici vérifié dans le référentiel de la Terre mais pas dans celui du plateau tournant car le mouvement du plateau a une influence sur le mouvement.
On dit dans ce cas que le référentiel de la Terre est galiléen mais pas celui du plateau.
Quelques référentiels à connaître :
- Terrestre: lié au sol. Nous le considérerons comme galiléen si les effets de la rotation de la Terre peuvent être négligés.
- Géocentrique: Il est lié au centre de la Terre (nous en aurons besoin au prochain chapitre).
- Héliocentrique: Il est lié au centre du Soleil.
Énoncé de la deuxième loi de Newton (et la troisième)
Énoncé de la deuxième loi :
Dans un référentiel galiléen, la somme des forces s'appliquant au centre de masse d'un objet est égale à la masse de l'objet multipliée par son accélération :
On rappelle que le vecteur accélération décrit les variations du vecteur vitesse : \( \vec{a} = \dfrac{d\vec{v}}{dt} \)
Énoncé de la troisième loi (principe des actions réciproques) :
Par exemple, l'objet glissant sur la surface plane appuie sur le sol, et le sol exerce en retour sur l'objet la réaction \(\vec{R}\). De même, la Terre attire l'objet (son poids \(\vec{P}\)) et l'objet attire la Terre avec une force opposée.
Chute libre sans vitesse initiale
Cadre de l'étude
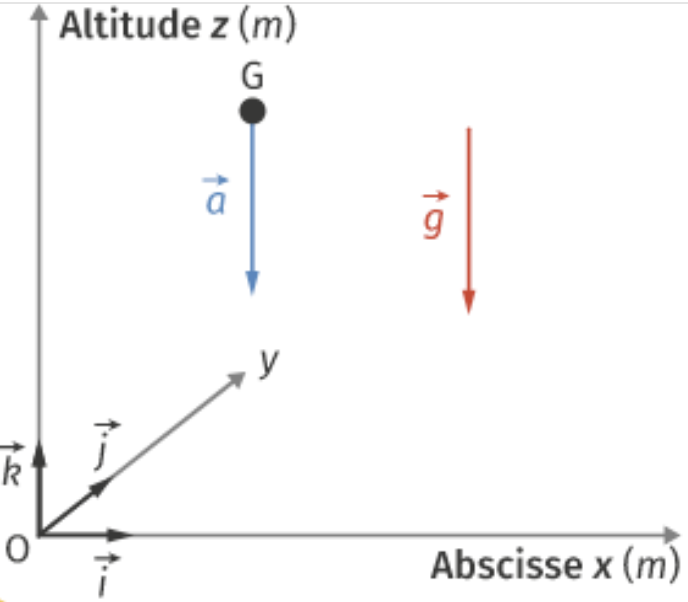
Un corps G de masse m est lâché sans vitesse initiale. Le champ de pesanteur \(\vec{g}\) est considéré comme uniforme.
L'objectif de cette partie est de déterminer les équations du mouvement de G dans le repère \((O,\vec{i},\vec{j},\vec{k})\) comme sur le schéma donné ci-contre.
À l'instant initial, les coordonnées de G sont \((x_0,y_0,z_0)\). Nous négligerons les forces de frottement.
Les coordonnées de G s'écrivent : \[ \overrightarrow{OG} \left| \begin{aligned} &x\\ &y\\ &z \end{aligned} \right. \]
x, y et z sont les coordonnées du point G à chaque instant.
Le vecteur accélération
Pour déterminer le vecteur accélération \( \vec{a} \), faisons un bilan des forces puis appliquons la deuxième loi de Newton :
-
Bilan des forces:
L'objet en chute libre n'est soumis qu'à son poids : \(\sum \vec{F} = \vec{P} = m\vec{g}\). -
Deuxième loi:
Dans le référentiel terrestre considéré comme galiléen : \(\sum \vec{F} = m\vec{a}\).
👉 On en déduit immédiatement que \(\sum \vec{F} = m\vec{a}=m\vec{g}\), et donc que :
Trois remarques importantes :
- Le mouvement d'un objet en chute libre ne dépend pas de sa masse !
- La norme du vecteur accélération est égale à l'intensité de la pesanteur.
- Le mouvement est uniformément accéléré.
Il s'agit maintenant de représenter les composantes du vecteur \( \vec{a} \) sur les axes du repère.
Le vecteur \( \vec{g} \), donc le vecteur \( \vec{a} \), est :
- Dans la direction de l'axe (O,z) mais de sens opposé.
- Orthogonal aux axes (O,x) et (O,y).
Les coordonnées du vecteur accélération s'écrivent donc :
Le vecteur vitesse
Rappelons-nous que le vecteur qui décrit les variations du vecteur \( \vec{v} \) dans le temps est le vecteur accélération :
Pour trouver les coordonnées du vecteur vitesse, il faut trouver les primitives des coordonnées du vecteur accélération :
\[ \vec{v} \left| \begin{aligned} v_x&=C_1\\ v_y&=C_2\\ v_z&=-g \times t + C_3 \end{aligned} \right. \]
C1, C2 et C3 sont les constantes d'intégration que nous allons déterminer.
Chaque constante est égale à la coordonnée de la vitesse à l'instant initial (t=0).
Or, la vitesse \( \vec{v_0} \) est nulle à l'instant initial donc :
\[ \vec{v_0} \left| \begin{aligned} {v_0}_x&=C_1 = 0\\ {v_0}_y&=C_2 = 0\\ {v_0}_z&=-g \times 0 + C_3=0 \end{aligned} \right. \]
Les trois constantes sont nulles donc :
La vitesse augmente proportionnellement au temps dans le sens opposé à l'axe (O,z).
Le vecteur position
Le vecteur qui décrit les variations du vecteur \( \overrightarrow{OG} \) dans le temps est le vecteur vitesse :
Pour trouver les coordonnées du vecteur position, il faut trouver les primitives des coordonnées du vecteur vitesse :
\[ \overrightarrow{OG} \left| \begin{aligned} x&=C_4\\ y&=C_5\\ z&= -\frac{1}{2}gt^2+C_6 \end{aligned} \right. \]
C4, C5 et C6 sont les constantes d'intégration que nous allons déterminer.
Chaque constante est égale à la coordonnée du point G à l'instant initial (t=0).
À l'instant initial, les coordonnées de G sont \((x_0,y_0,z_0)\) :
\[ \overrightarrow{OG}_0 \left| \begin{aligned} x_0&=C_4\\ y_0&=C_5\\ z_0&= -\frac{1}{2}g\times0^2+C_6 \end{aligned} \right. \]
Nous avons: \(C_4=x_0, C_5=y_0\) et \(C_6=z_0\) :
Expression finale du vecteur position:
La distance parcourue selon (O, z) augmente proportionnellement au carré du temps. Le signe « − » indique que le mouvement est vers le bas.
Remarque: Le mouvement évoluant seulement selon l'axe (O, z), nous pourrons plus tard nous contenter d'analyser le mouvement uniquement selon cet axe vertical.
Chute de la tour de Pise 📄 ✏️ 🧮
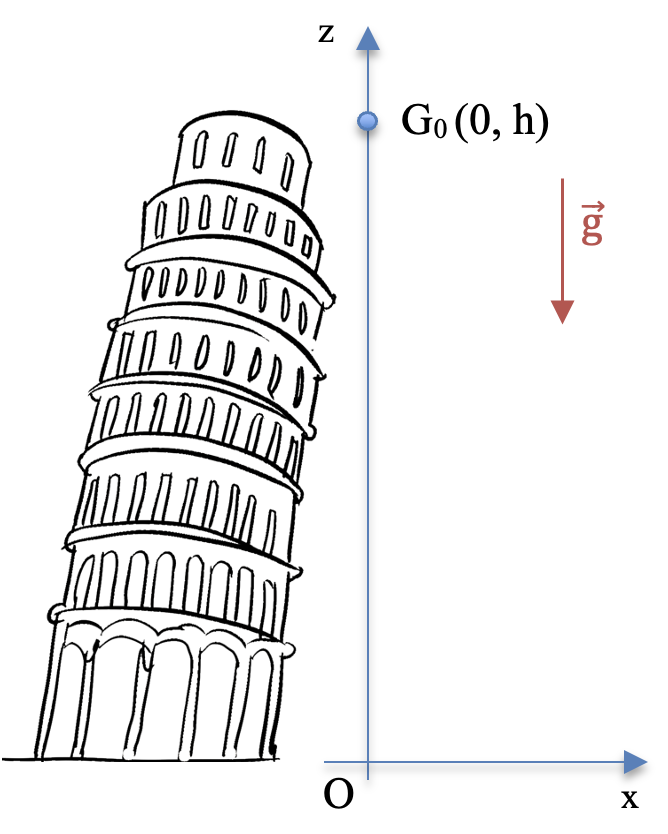
Une bille de masse m = 1,0 kg et de centre de masse G est lâchée sans vitesse initiale du haut de la tour de Pise de hauteur h = 58 m.
Les coordonnées de la bille à l'instant initial sont :
\[ \overrightarrow{OG}_0 \left| \begin{aligned} x_0 &= 0\\ z_0 &= h \end{aligned} \right. \]
Bilan des forces :
- L'objet en chute libre n'est soumis qu'à son poids : \(\sum \vec{F} = \vec{P} = m\vec{g}\).
Deuxième loi :
- Dans le référentiel terrestre considéré comme galiléen : \(\sum \vec{F} = m\vec{a}\).
On en déduit que \( m\vec{a}=m\vec{g} \), et donc que :
Les coordonnées du vecteur accélération s'écrivent donc :
👉 Pour trouver les coordonnées du vecteur vitesse, on cherche les primitives des coordonnées du vecteur accélération car \(\vec{a} = \dfrac{d\vec{v}}{dt}\) :
\[ \vec{v} \left| \begin{aligned} v_x&=C_1\\ v_z&=-g \times t + C_2 \end{aligned} \right. \]
C1 et C2 sont les constantes d'intégration que nous allons déterminer.
Chaque constante est égale à la coordonnée de la vitesse à l'instant initial (t=0). Or, la vitesse \( \vec{v_0} \) est nulle à l'instant initial donc :
\[ \vec{v_0} \left| \begin{aligned} {v_0}_x&=C_1 = 0\\ {v_0}_z&=-g \times 0 + C_2=0 \end{aligned} \right. \]
Et enfin, les deux constantes étant nulles :
👉 Pour trouver les coordonnées du vecteur position, on cherche les primitives des coordonnées du vecteur vitesse car \(\vec{v} = \dfrac{d\overrightarrow{OG}}{dt}\) :
\[ \overrightarrow{OG} \left| \begin{aligned} x &= C_3\\ z &= -\frac{1}{2}gt^2+C_4 \end{aligned} \right. \]Or nous avons à l'instant initial : \(x_0=0,\quad z_0=h\) donc :
\[ \overrightarrow{OG}_0 \left| \begin{aligned} x_0 &= 0 =C_3\\ z_0 &= h = -\frac{1}{2}g\times0^2+C_4 \end{aligned} \right. \]Nous avons \(C_3=0 \quad \text{et} \quad C_4=h\) :
\( g = 9{,}8 \ \text{m.s}^{-2} \)
Temps de chute:
L'équation horaire sur l'axe (O, z) donne : \(z = -\frac{1}{2}gt^2+h\)
Lorsque le point G touche le sol à la date \(t_s\) :
- \(z = 0\)
- Donc : \(-\frac{1}{2}g{t_s}^2+h = 0\)
- Soit: \( t_s = \sqrt{\dfrac{2h}{g}} \)
Application numérique : \[ t_s = \sqrt{\dfrac{2\times58}{9{,}8}} = \sqrt{\dfrac{116}{9{,}8}} \simeq 3{,}4 \ \text{s} \]
Vitesse maximale: Lorsque le point G touche le sol à la date \(t_s\): \( v_z =-g \times t_s \)
Application numérique : \[ v_z =-9{,}8 \times 3{,}4 \simeq -33 \ \text{m.s}^{-1}\]
On ne garde que la valeur absolue: \[ |v_z| \simeq 33 \ \text{m.s}^{-1}\]
Chute libre avec vitesse initiale
Cadre de l'étude
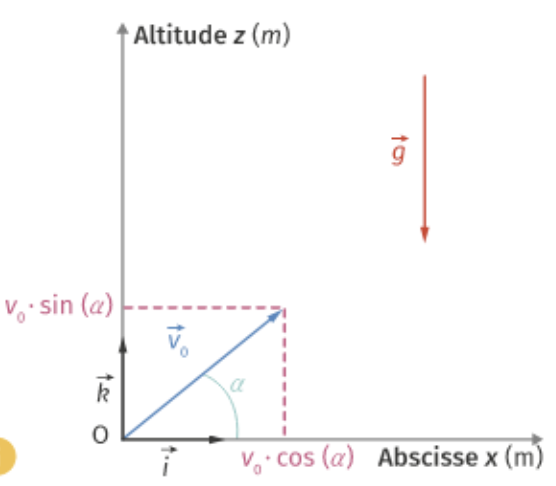
Un corps G de masse m est lancé avec une vitesse initiale \(\vec{v_0}\) faisant un angle \(\alpha\) avec l'axe (O, x). Le champ de pesanteur \(\vec{g}\) est considéré comme uniforme.
L'objectif de cette partie est de déterminer les équations du mouvement de G dans le repère (\(O,\vec{i},\vec{k}\)). Le mouvement étant plan, nous n'avons besoin que de deux axes.
À l'instant initial, le point G est à l'origine du repère, ses coordonnées sont G \((0,0)\). Nous négligerons les forces de frottement.
Comme nous l'avons montré au chapitre précédent, les coordonnées de \(\vec{v_0}\) s'écrivent: \[ \vec{v_0} \left| \begin{aligned} v_{0x} &= v_0 \times \cos\alpha\\ v_{0z} &= v_0 \times \sin\alpha \end{aligned} \right. \]
x et z sont les coordonnées du point G à chaque instant.
Le vecteur accélération
Pour déterminer le vecteur accélération \( \vec{a} \), faisons un bilan des forces puis appliquons la deuxième loi de Newton :
-
Bilan des forces:
L'objet en chute libre n'est soumis qu'à son poids : \(\sum \vec{F} = \vec{P} = m\vec{g}\). -
Deuxième loi:
Dans le référentiel terrestre considéré comme galiléen : \(\sum \vec{F} = m\vec{a}\).
👉 On en déduit immédiatement que \(\sum \vec{F} = m\vec{a}=m\vec{g}\), et donc que :
Les coordonnées du vecteur accélération s'écrivent:
Le vecteur vitesse
Pour trouver les coordonnées du vecteur vitesse, il faut trouver les primitives des coordonnées du vecteur accélération :
\[ \vec{v} \left| \begin{aligned} v_x&=C_1\\ v_z&=-g \times t + C_2 \end{aligned} \right. \]
C1 et C2 sont les constantes d'intégration que nous allons déterminer.
Chaque constante est égale à la coordonnée de la vitesse à l'instant initial (t=0).
L'analyse est maintenant différente car la vitesse initiale \( \vec{v_0} \) n'est pas nulle. À l'instant initial donc :
\[ \vec{v_0} \left| \begin{aligned} {v_0}_x&=C_1 = v_0 \times \cos\alpha\\ {v_0}_z&=C_2 =-g \times 0 + v_0 \times \sin\alpha \end{aligned} \right. \]
On en déduit que :
- \(C_1 = v_0 \times \cos\alpha \)
- \(C_2 = v_0 \times \sin\alpha \)
On obtient :
- La vitesse est constante selon l'axe (O,x).
- La vitesse augmente proportionnellement au temps selon l'axe (O,z).
🔗 Pour simuler ce mouvement, consulter cette animation .
Le vecteur position
Pour trouver les coordonnées du vecteur position, il faut trouver les primitives des coordonnées du vecteur vitesse :
\[ \overrightarrow{OG} \left| \begin{aligned} x&= v_0 \times \cos\alpha \times t + C_3\\ z&= -\frac{1}{2}gt^2 + v_0 \times \sin\alpha \times t + C_4 \end{aligned} \right. \]
C3 et C4 sont les constantes d'intégration que nous allons déterminer.
Chaque constante est égale à la coordonnée du point G à l'instant initial (t=0).
À l'instant initial, les coordonnées de G sont \((0,0)\) :
\[ \overrightarrow{OG}_0 \left| \begin{aligned} x_0&= 0= v_0 \times \cos\alpha \times 0 + C_3\\ z_0&= 0 = -\frac{1}{2}g\times 0^2 + v_0 \times \sin\alpha \times 0 + C_4 \end{aligned} \right. \]
On en déduit que :
- \(C_3=0\)
- \(C_4=0\)
Remarque : si l'objet est lancé d'un autre endroit que l'origine des axes, G0 \((x_0,z_0)\), les équations deviennent :
Équation cartésienne de la trajectoire
Les équations obtenues permettent de décrire l'évolution de chacune des coordonnées dans le temps:
Pour obtenir l'équation de la trajectoire, il faut éliminer le paramètre temps entre ces deux équations.
Exprimons t à l'aide de la première: \( t =\color{#1e3a8a} \dfrac{x}{v_0 \times \cos\alpha} \)
Remplaçons dans la deuxième: \( z = -\dfrac{1}{2}g\left(\color{#1e3a8a}{\dfrac{x}{v_0 \times \cos\alpha}}\right)^2 + v_0 \times \sin\alpha \times \left(\color{#1e3a8a}{\dfrac{x}{v_0 \times \cos\alpha}}\right) \)
Ce qui donne après simplifications (Rappel: \(\tan\alpha = \dfrac{\sin\alpha}{\cos\alpha}\)) :
Nous reconnaissons une équation du type: \( z = \color{#C0362C}{A}\color{#000000} {\times x^2} + \color{#C0362C}{B}\color{#000000}\times x \) dont la représentation graphique est une parabole inversée (concave car A est négatif).
Flèche et portée 📄 ✏️ 🧮
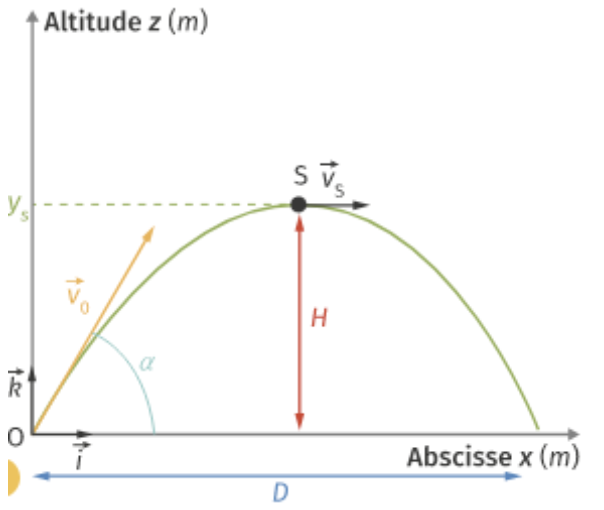
Une balle de golf est tirée de l'origine des axes avec une vitesse \( v_0 = 50{,}0\ \text{m.s}^{-1} \) faisant un angle \( \alpha = 45{,}0° \) avec l'horizontale. On prendra \( g = 9{,}81\ \text{m.s}^{-2} \).
On rappelle l'équation de la trajectoire:
Et les équations horaires:
Pour calculer la portée D du tir, il faut résoudre l'équation \({z}=0\). Nous trouverons alors les points d'intersection de la parabole avec l'axe des abscisses :
\( {-\dfrac{g}{2v_0^2\cos^2\alpha}}{\times x^2} + {\tan\alpha}\times x = 0\)
Inutile de calculer le \( \Delta \), factorisons par x: \[x \times \left( -\dfrac{g}{2v_0^2\cos^2\alpha} \times x + \tan\alpha \right) = 0\]
Deux possibilités:
- \( x_1=0 \)
- \(-\dfrac{g}{2v_0^2\cos^2\alpha} \times x_2 + \tan\alpha = 0\)
En se souvenant que \(\tan\alpha = \dfrac{\sin\alpha}{\cos\alpha}\), nous obtenons les deux solutions:
- \( x_1=0 \) (point de lancer)
- \(x_2 = \dfrac{2v_0^2 \sin\alpha \cos\alpha}{g} \) (point de contact avec le sol)
Remarque : avec les formules de trigonométrie, on peut encore simplifier: \(x_2 = \dfrac{2v_0^2
\sin\alpha \cos\alpha}{g} = \dfrac{v_0^2 \sin(2\alpha)}{g}\)
Mais ce n'est pas exigible en terminale.
La portée D n'est autre que \( x_2 \), faisons l'application numérique:
Si la vitesse est horizontale au point S, alors sa coordonnée sur (O, z) \(v_z \) est nulle: \[v_z=-g \times t + v_0 \times \sin\alpha =0 \]
On a alors à la date \(t_s \): \( t_s = {\dfrac{v_0 \times \sin\alpha}{g}} \)
Reportons cette expression dans l'équation horaire: \(z= -\frac{1}{2}gt^2 + v_0 \times \sin\alpha \times t \)
On obtient: \[ z_s= -\frac{1}{2}g\left(\frac{v_0 \times \sin\alpha}{g}\right)^2 + v_0 \times \sin\alpha \times \left(\frac{v_0 \times \sin\alpha}{g}\right) \]
Puis: \[ z_s= -\frac{v_0^2\sin^2\alpha}{2g} +\frac{v_0^2\sin^2\alpha}{g} \]
On a finalement, en factorisant par \(\left(\frac{v_0^2 \times \sin^2\alpha}{g}\right) \): \[ z_s= \frac{v_0^2\sin^2\alpha}{2g} \]
On fait l'application numérique en remarquant que \(H = z_s\) :
Particule chargée dans un champ électrique
Cadre de l'étude
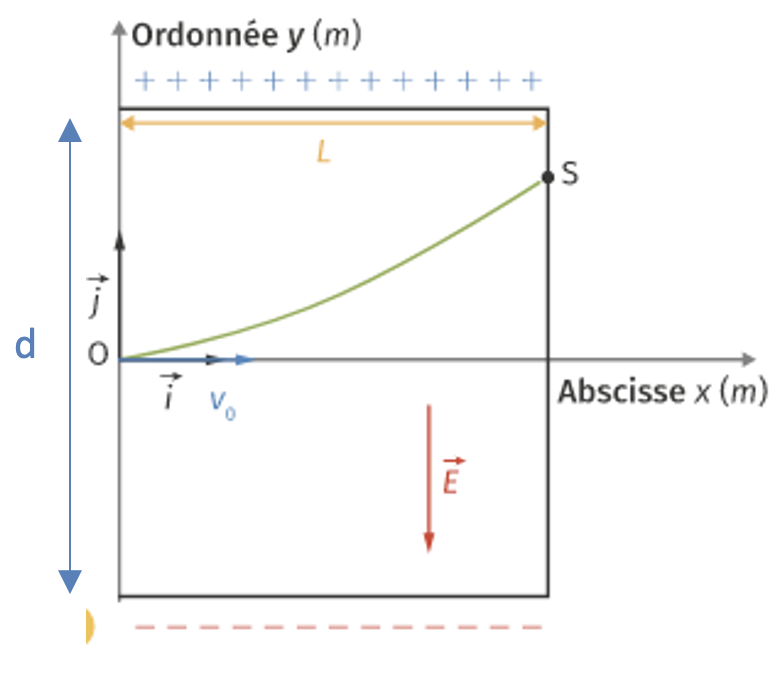
Un condensateur plan est constitué de deux plaques métalliques planes et parallèles, séparées par un matériau isolant. Il règne entre les plaques un champ électrique uniforme \(\vec{E} \) dirigé par convention de la plaque chargée + vers celle chargée -.
La norme du champ électrique s'écrit \(E=\dfrac{U}{d}\).
U est la tension entre les plaques (V) et d est la
distance entre les plaques (m).
L'objectif de cette partie est de déterminer les équations du mouvement d'une particule de charge q assimilée à un point G dans le repère (\(O,\vec{i},\vec{j}\)). Le mouvement étant plan, nous n'avons besoin que de deux axes.
À l'instant initial, la particule est à l'origine du repère, ses coordonnées sont G0 \((0,0)\). Nous négligerons les forces de frottement et le poids de la particule.
Elle possède une vitesse initiale \(v_0\) parallèle à l'axe (O, x).
Les coordonnées de \(\vec{v_0}\) s'écrivent: \[ \vec{v_0} \left| \begin{aligned} v_{0x} &= v_0 \\ v_{0y} &= 0 \end{aligned} \right. \]
La force électrique s'appliquant à la particule s'écrit :
Le vecteur accélération
Pour déterminer le vecteur accélération \( \vec{a} \), faisons un bilan des forces puis appliquons la deuxième loi de Newton :
-
Bilan des forces:
La particule n'est soumise qu'à la force électrique : \(\sum \vec{F} = \vec{F} = q\vec{E}\). -
Deuxième loi:
Dans le référentiel terrestre considéré comme galiléen : \(\sum \vec{F} = m\vec{a}\).
👉 On en déduit que \(\sum \vec{F} = m\vec{a}=q\vec{E}\), et donc que :
Les coordonnées du vecteur accélération s'écrivent donc:
Le vecteur vitesse
Pour trouver les coordonnées du vecteur vitesse, il faut trouver les primitives des coordonnées du vecteur accélération :
\[ \vec{v} \left| \begin{aligned} v_x&=C_1\\ v_y&=-\frac{q{E}}{m} \times t + C_2 \end{aligned} \right. \]
C1 et C2 sont les constantes d'intégration que nous allons déterminer.
Chaque constante est égale à la coordonnée de la vitesse à l'instant initial (t=0).
À l'instant initial:
\[ \vec{v_0} \left| \begin{aligned} {v_0}_x&=C_1 = v_0\\ {v_0}_y& =-\frac{q{E}}{m} \times 0 + C_2 =0 \end{aligned} \right. \]
On obtient :
Le vecteur position
Pour trouver les coordonnées du vecteur position, il faut trouver les primitives des coordonnées du vecteur vitesse :
\[ \overrightarrow{OG} \left| \begin{aligned} x&= v_0\times t + C_3\\ y&= -\frac{1}{2}\frac{q{E}}{m}t^2 + C_4 \end{aligned} \right. \]
C3 et C4 sont les constantes d'intégration que nous allons déterminer.
Chaque constante est égale à la coordonnée du point G à l'instant initial (t=0).
À l'instant initial, les coordonnées de G sont \((0,0)\) :
\[ \overrightarrow{OG}_0 \left| \begin{aligned} x_0&= v_0 \times 0 + C_3 = C_3 = 0\\ y_0&= -\frac{1}{2}\frac{q{E}}{m}\times0^2 + C_4 = C_4 = 0 \end{aligned} \right. \]
Nous avons donc :
Équation cartésienne de la trajectoire
Les équations obtenues permettent de décrire l'évolution de chacune des coordonnées dans le temps:
Pour obtenir l'équation de la trajectoire, il faut éliminer le paramètre temps entre ces deux équations.
Exprimons t à l'aide de la première: \( t =\color{#1e3a8a} \dfrac{x}{v_0} \)
Remplaçons dans la deuxième: \( y = -\dfrac{1}{2}\dfrac{q{E}}{m{v_0}^2}\times x^2 \)
Et comme \(E=\dfrac{U}{d}\):
Nous reconnaissons une équation du type: \( y = \color{#C0362C}{A}\color{#000000} {\times x^2} \) dont la représentation graphique est :
- Une parabole (convexe) si la charge q est négative (un électron par exemple) car le coefficient \( \color{#C0362C}{A}\) devient positif.
- Une parabole inversée (concave) si la charge q est positive.
Principe de l'accélérateur linéaire
Changeons la situation : la particule entre maintenant par un petit trou de la plaque A, avec une vitesse initiale \(\vec{v_0}\) parallèle au champ \(\vec{E}\). On choisit l'axe (O, x) dans la direction de \(\vec{E}\), et les plaques sont distantes de d.
- La force électrique \(\vec{F} = q\vec{E}\) est colinéaire à la vitesse : le mouvement est rectiligne.
- Elle est constante : d'après la deuxième loi de Newton, \(a = \dfrac{qE}{m}\), le mouvement est uniformément accéléré (si la force est dans le sens du mouvement).
Les équations horaires s'écrivent \(v = a\,t + v_0\) et \(x = \dfrac{1}{2} a\,t^2 + v_0\,t\). En éliminant t, on montre que la vitesse en sortie (x = d) vérifie \(v^2 = v_0^2 + 2\,a\,d\). Comme \(a\,d = \dfrac{qE\,d}{m} = \dfrac{qU}{m}\) :
Bilan
L'essentiel à retenir du chapitre.
Centre de masse et référentiel
- On étudie le mouvement du centre de masse du système : c'est le seul point dont le mouvement est simple.
- Un référentiel est galiléen si le principe d'inertie y est vérifié.
- Le référentiel terrestre est considéré comme galiléen si on néglige les effets de la rotation de la Terre.
Les lois de Newton
- 1re loi (principe d'inertie) : si \(\sum \vec{F} = \vec{0}\), le mouvement est rectiligne uniforme (ou le système est au repos).
- 2e loi : dans un référentiel galiléen, \(\sum \vec{F} = m\vec{a}\).
- 3e loi : \(\vec{F}_{\mathrm{A/B}} = -\vec{F}_{\mathrm{B/A}}\) (forces qui s'exercent sur deux objets différents).
Méthode
- Définir le système, le référentiel galiléen et le repère.
- Faire le bilan des forces et appliquer la 2e loi : on obtient \(\vec{a}\).
- Chercher les primitives : \(\vec{a}\) donne \(\vec{v}\), puis \(\vec{v}\) donne \(\overrightarrow{OG}\).
- Déterminer les constantes avec les conditions initiales (t = 0).
- Éliminer t entre x(t) et z(t) pour obtenir l'équation de la trajectoire.
Chute libre sans vitesse initiale
- Seul le poids agit : \(\vec{a} = \vec{g}\). Le mouvement ne dépend pas de la masse.
- Mouvement rectiligne uniformément accéléré, vertical.
Chute libre avec vitesse initiale
- \(\vec{a} = \vec{g}\) ; \(\vec{v_0}\) fait un angle α avec l'horizontale ; départ de l'origine.
- Mouvement plan ; \(v_x\) est constante.
- Équations horaires, puis équation de la trajectoire, parabolique :
Particule chargée dans un condensateur
- Champ uniforme entre les plaques, de la plaque + vers la plaque − : \(E = \dfrac{U}{d}\).
- Force électrique \(\vec{F} = q\vec{E}\) ; on néglige le poids : \(\vec{a} = \dfrac{q\vec{E}}{m}\).
- Avec \(\vec{v_0}\) parallèle aux plaques, la trajectoire est une parabole, déviée vers la plaque de signe opposé à q :
Accélérateur linéaire
- \(\vec{v_0}\) parallèle à \(\vec{E}\) : mouvement rectiligne uniformément accéléré.
- La particule gagne l'énergie \(qU\) à chaque traversée d'un champ accélérateur.
Exercices
Les coordonnées du vecteur vitesse d'un objet en mouvement sont donnés ci-dessous:
Quelles sont les affirmations exactes?
- La trajectoire de M est rectiligne.
- \(v_x\) est une constante du mouvement.
- \(v_z\) est une constante du mouvement.
- La trajectoire de M est parabolique.
- L'accélération du point M est constante.
Exercice 4 : Question ouverte 📄 ✏️ 🧮
Le mouvement d'un point M est décrit dans le repère (\(O,\vec{i},\vec{k}\)) par son vecteur vitesse:
\( \vec{v} \left| \begin{aligned} & v_x = 3 \\ & v_z = 2t-1 \end{aligned} \right. \)
À l'instant initial, il se trouve au point \(M_0 (2,3) \).
💡 Indice
Le vecteur vitesse est la dérivée du vecteur position : cherchez les primitives de \(v_x\) et \(v_z\) sans oublier les constantes d'intégration, puis déterminez-les grâce à la position à t = 0.Il faut calculer les primitives des composantes du vecteur vitesse:
\( \overrightarrow{OM} \left| \begin{aligned} & x = 3\times t + C_1 \\ & z = t^2 - t + C_2 \end{aligned} \right. \)Pour déterminer les constantes, écrivons les coordonnées du vecteur \(\overrightarrow{OM}\) à l'instant initial sachant que \(x_0=2 \) et \(z_0=3\):
\( \overrightarrow{OM}_0 \left| \begin{aligned} & x_0 = 2 = 3\times 0 + C_1 \\ & z_0 = 3 = 0^2 - 0 + C_2 \end{aligned} \right. \)On en déduit que :
- \(C_1=2\)
- \(C_2=3\)
On obtient:
Un condensateur plan est constitué de deux plaques métalliques planes et parallèles, séparées d'une distance d par un matériau isolant. Il règne entre les plaques un champ électrique uniforme \(\vec{E} \) dirigé par convention de la plaque chargée + vers celle chargée -.
On rappelle l'équation obtenue:
Exercice 6 : Accélérateur linéaire de protons 📄 ✏️ 🧮
Dans un étage d'accélérateur linéaire, un proton pénètre par le trou de la plaque A avec une vitesse négligeable. Il est accéléré entre deux plaques parallèles A et B, distantes de \(d = 4{,}0\ \text{cm}\), entre lesquelles on applique une tension \(U = 2{,}0\ \text{kV}\). Il ressort par le trou de la plaque B.
Données : charge du proton \(q = e = 1{,}6 \times 10^{-19}\ \text{C}\) ; masse du proton \(m = 1{,}67 \times 10^{-27}\ \text{kg}\) ; \(g = 9{,}8\ \mathrm{N\cdot kg^{-1}}\). On rappelle que \(E = \dfrac{U}{d}\).
💡 Indice
La force s'écrit \(\vec{F} = q\vec{E}\) avec \(q \gt 0\) : elle a le même sens que \(\vec{E}\). Rappel : \(\vec{E}\) est dirigé de la plaque + vers la plaque −.Pour accélérer le proton de A vers B, la force \(\vec{F}\) doit être dirigée de A vers B. Comme \(q \gt 0\), \(\vec{F} = q\vec{E}\) a le même sens que \(\vec{E}\) : le champ est dirigé de A vers B. La plaque A est donc chargée positivement et la plaque B négativement.
💡 Indice
Convertissez d en mètres et U en volts. Calculez \(P = m\,g\), puis le rapport \(\dfrac{F}{P}\).\(\dfrac{F}{P} \approx 5 \times 10^{11}\) : la force électrique est environ cinq cents milliards de fois plus grande que le poids, qui est donc négligeable.
💡 Indice
Le proton n'est soumis qu'à la force électrique : \(\vec{F} = m\vec{a}\). Cette force est constante et colinéaire à la vitesse.Dans le référentiel terrestre supposé galiléen, \(\sum \vec{F} = q\vec{E} = m\vec{a}\), donc :
L'accélération est constante et colinéaire à la vitesse : le mouvement est rectiligne uniformément accéléré.
💡 Indice
Cherchez les primitives successives de \(a_x = a\), sans oublier les conditions initiales : \(v_0 = 0\) et \(x_0 = 0\).Par primitives successives de \(a_x = a\), avec \(v_0 = 0\) et \(x_0 = 0\) :
💡 Indice
Le proton sort en B lorsque \(x(t_B) = d\) : isolez \(t_B\), puis utilisez \(v_B = a\,t_B\). Gardez les valeurs non arrondies dans la calculatrice.Vérification : \(v_B = \sqrt{\dfrac{2 \times 1{,}6 \times 10^{-19} \times 2{,}0 \times 10^3}{1{,}67 \times 10^{-27}}} \approx 6{,}2 \times 10^5\ \mathrm{m\cdot s^{-1}}\). Les deux méthodes concordent.
💡 Indice
Après 10 étages, l'énergie cinétique vaut \(\dfrac{1}{2} m v^2 = 10\,qU\). Comparez avec la vitesse obtenue après un seul étage.\(\dfrac{1}{2} m v^2 = 10\,qU\) donc \(v = \sqrt{\dfrac{20\,q\,U}{m}} = \sqrt{10} \times v_B \approx 2{,}0 \times 10^6\ \mathrm{m\cdot s^{-1}}\).
Une tension unique de \(20\ \text{kV}\) donnerait le même résultat, mais pour atteindre de très grandes énergies il faudrait des tensions énormes, impossibles à produire et à isoler. En répétant de nombreuses fois une tension raisonnable, on additionne les gains d'énergie : c'est le principe de l'accélérateur linéaire.