Les lois de Kepler
Première loi : des orbites elliptiques
Au début du XVIIe siècle, l'astronome Johannes Kepler étudie les tables astronomiques de l'astronome Tycho Brahe nommé mathématicien impérial à Prague par l'empereur Rodolphe II. Ce sont les meilleures et les plus précises de leur temps.
Après un long et laborieux travail, il publie d'abord en 1609, puis en 1618 les trois lois qui portent son nom. Des lois qui ne sont que des principes car seulement issues de l'observation.
Moins d'un siècle plus tard, Isaac Newton démontrera ces trois lois en leur donnant un sens physique.
La première loi s'énonce ainsi:
Mais au fait, qu'est-ce qu'un foyer?
- Cochez la case de l'animation pour mettre en évidence cette propriété: la somme des longueurs \(PF + PF'\) est constante.
- Cette longueur est égale à deux fois le demi-grand axe a.
- Ces propriétés ne sont pas au programme de terminale.
- Remarquez qu'une ellipse d'excentricité nulle est un cercle, les foyers sont confondus au centre.
Deuxième loi : la loi des aires
Énoncé de la deuxième loi:
Cette deuxième loi, dont l'énoncé peut paraitre étrange fait référence à la variabilité de la vitesse des planètes dans leur course autour du Soleil comme le montre l'animation. La vitesse est maximale au périhélie (au plus proche du Soleil) et minimale à l'aphélie.
Dans le cas d'une trajectoire circulaire, les aires sont égales, le mouvement est uniforme.
Troisième loi : période et distance
Ce n'est que neuf ans après avoir énoncé les deux premières dans un livre intitulé Astronomia nova que Kepler, dans un long processus d'essais et d'erreurs, parvient à énoncer sa troisième loi:
- La période de révolution T est la durée nécessaire à la planète pour faire un tour complet autour du Soleil. T s'exprime le plus souvent en années mais d'autres unités sont possibles.
- a est le demi-grand axe de l'ellipse. Exprimé en km ou unités astronomiques (UA, la distance Terre-Soleil).
- Si la trajectoire est circulaire : \(a = r\), le rayon de l'orbite.
- Dans le système solaire, on trouve \(C = 1\ \text{an}^2\cdot\text{UA}^{-3}\), comme le montre l'animation.
- Terre: \(T_T=1{,}00\ \text{an}\) et \(r_T = 1{,}50\times 10^8\ \text{km}\)
- Jupiter: \(r_J = 7{,}78\times 10^8\ \text{km}\)
Appliquons la troisième loi: \( \dfrac{T^2}{a^3} = C \)
Le rapport étant identique pour les deux planètes: \( \dfrac{T_{J}^2}{r_{J}^3} =
\dfrac{T_{T}^2}{r_{T}^3} \)
Isolons \(T_J \): \( T_J = \sqrt{\dfrac{T_T^2 \times r_J^3}{r_T^3}} \)
Application numérique :
Il est rarement nécessaire de convertir les unités, elles doivent seulement être cohérentes entre elles.
Analyse newtonienne dans l'approximation circulaire
La base de Frénet
Comment décrire le mouvement d'un objet sur une trajectoire curviligne ?
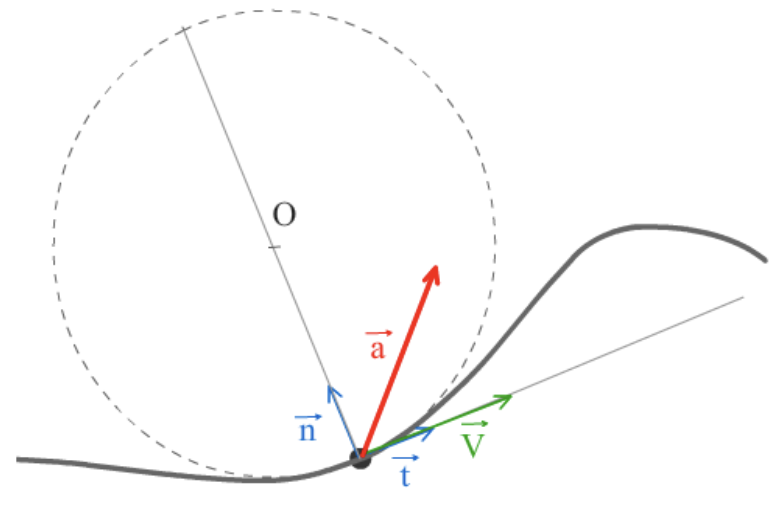
Le point représenté en noir sur le schéma ci-contre suit une trajectoire curviligne.
On définit la base de Frénet par son centre (la position de l'objet), le vecteur unitaire \(\vec{t}\) tangent à la trajectoire et le vecteur \(\vec{n}\) perpendiculaire et dirigé vers le point O, le centre de courbure (cercle pointillé de rayon r).
Les vecteurs \(\vec{t}\) et \(\vec{n}\) sont parfois appelés \(\vec{u}_t\) et \(\vec{u}_n\).
On remarque immédiatement que le vecteur vitesse \(\vec{v}\) est tangent à la trajectoire et donc colinéaire à \(\vec{t}\). Le vecteur accélération \(\vec{a}\) n'étant pas encore connu, il est dessiné ici « au hasard ».
Exprimons donc le vecteur vitesse :
Donnons maintenant l'expression du vecteur accélération :
r est le rayon du cercle en pointillés sur la figure.
Référentiel et bilan des forces
Dans toute l'étude qui va suivre, nous prendrons l'exemple du mouvement de la Terre autour du Soleil que nous considérerons toujours comme circulaire, comme c'est le cas dans le programme de terminale.
👉 Le référentiel d'étude est le référentiel héliocentrique considéré comme galiléen.
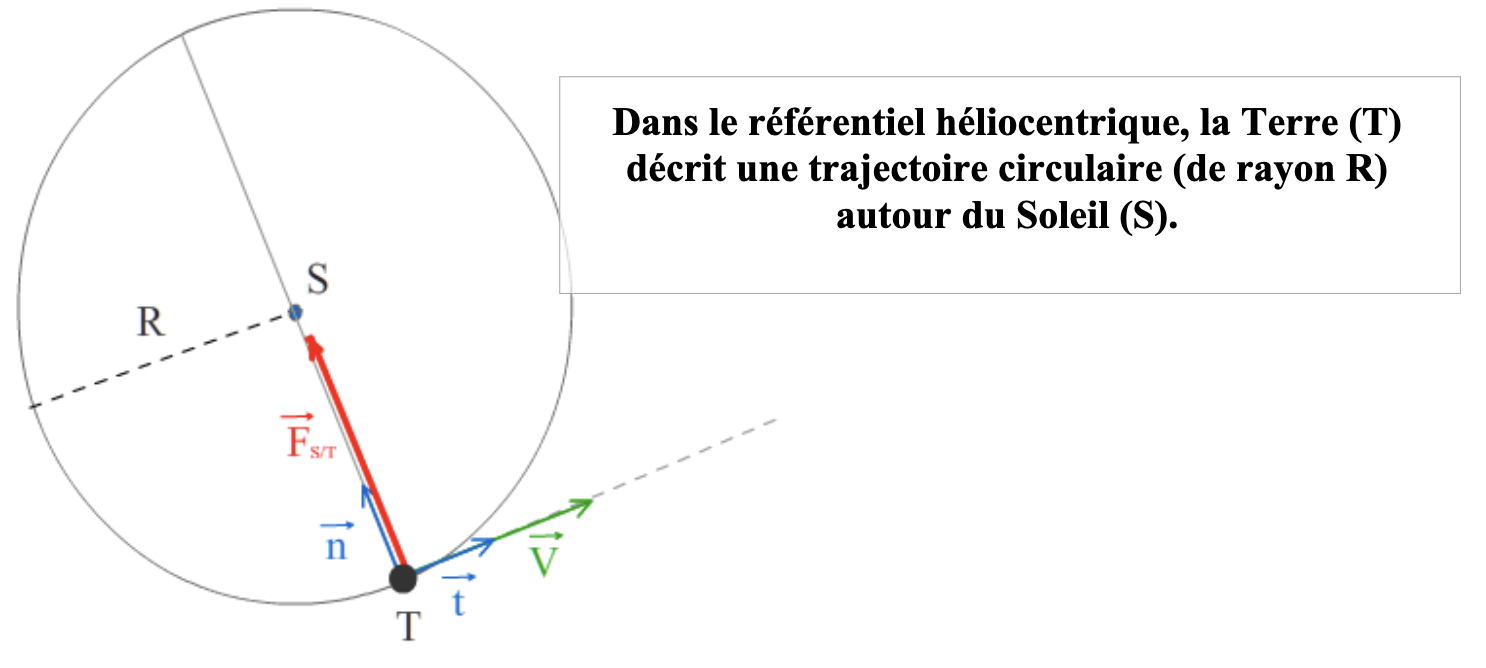
- T : centre de la Terre ●
- S : centre du Soleil ●
- r : distance Terre / Soleil (rayon du cercle)
- \(\vec{t}\) et \(\vec{n}\) : vecteurs unitaires
- \(\vec{v}\) : vecteur vitesse
- \(\vec{F}_{\mathrm{S/T}}\) : force gravitationnelle du Soleil sur la Terre
👉 Bilan des forces : la Terre de masse \(M_T\) n'est soumise qu'à la force gravitationnelle \(\vec{F}_{\mathrm{S/T}}\) que le Soleil de masse \(M_S\) exerce sur elle. Cette force attractive dirigée de T vers S est représentée sur le schéma précédent. Remarquons tout de suite qu'elle est colinéaire à \(\vec{n}\). Cette force étudiée en classe de seconde s'écrit donc :
- \(G = 6{,}67 \times 10^{-11}\ \text{N}\cdot\text{m}^2\cdot\text{kg}^{-2}\) : constante de gravitation universelle
- \(M_S\) et \(M_T\) : masses du Soleil et de la Terre (kg)
- \(r\) : rayon du cercle, distance entre les centres du Soleil et de la Terre (m)
- \(\vec{n}\) : vecteur unitaire normal dirigé de la Terre vers le Soleil
Le bilan des forces s'écrit donc : \(\sum \vec{F} = \vec{F}_{\mathrm{S/T}} = G\,\dfrac{M_S \, M_T}{r^2}\;\vec{n}\)
Expression du vecteur accélération
Dans le référentiel héliocentrique, on peut appliquer la deuxième loi de Newton à la Terre pour trouver l'expression du vecteur accélération :
D'après le bilan des forces effectué dans la partie précédente, nous pouvons écrire : \( \cancel{M_T}\times \vec{a} = G\,\dfrac{M_S \, \cancel{M_T}}{r^2}\;\vec{n}\)
La masse de la Terre se simplifie, nous avons l'expression finale du vecteur accélération :
Trois remarques fondamentales s'imposent :
- Le mouvement d'une planète autour du Soleil ne dépend pas de sa masse.
- Il dépend uniquement de la masse du Soleil et du rayon de son orbite.
- L'accélération est colinéaire à \(\vec{n}\), elle est donc dirigée vers le Soleil. On dit qu'elle est centripète.
Or, dans la base de Frénet, le vecteur accélération s'écrit : \( \vec{a} \left| \begin{aligned} a_t &= \dfrac{dv}{dt} \\ a_n &= \dfrac{v^2}{r} \end{aligned} \right. \)
L'accélération étant centripète, elle n'a pas de composante sur l'axe tangentiel :
\(a_t = \dfrac{dv}{dt} = 0\).
Donc le vecteur accélération s'écrit finalement :
\(
\vec{a}
\left|
\begin{aligned}
a_t &= 0 \\
a_n &= \dfrac{v^2}{r}
\end{aligned}
\right.
\)
- Comme \(\dfrac{dv}{dt} = 0\) dans l'approximation circulaire, le mouvement est uniforme.
- L'accélération est centripète et vaut : \( \boldsymbol{a = \dfrac{v^2}{r}} \).
Cochez les trois vecteurs et observez d'abord le cas d'une orbite circulaire (e = 0) :
- Le vecteur vitesse \(\vec{v}\) est tangent à la trajectoire et sa longueur ne change pas : le mouvement est circulaire et uniforme.
- La force \(\vec{F}_{\mathrm{S/T}}\) et l'accélération \(\vec{a}\) sont colinéaires et de même sens : c'est la deuxième loi de Newton, \(\vec{F}_{\mathrm{S/T}} = M_T\,\vec{a}\).
- Elles sont dirigées vers le centre de la trajectoire et perpendiculaires à \(\vec{v}\) : l'accélération est centripète, \(a_t = 0\) et \(a_n = \dfrac{v^2}{r}\).
Augmentez maintenant l'excentricité (non exigible en terminale) :
- La distance r varie : plus la Terre est proche du Soleil, plus \(\vec{F}_{\mathrm{S/T}}\) et \(\vec{a}\) sont grandes (elles varient en \(\dfrac{1}{r^2}\)).
- \(\vec{a}\) pointe toujours vers le Soleil, mais elle n'est plus perpendiculaire à \(\vec{v}\) : elle possède une composante tangentielle \(a_t \neq 0\) qui fait varier la vitesse.
- La Terre accélère en s'approchant du Soleil et ralentit en s'en éloignant : on retrouve la deuxième loi de Kepler.
Calcul de la vitesse et de la période
Nous disposons maintenant de deux expressions de la norme de l'accélération :
- d'après la deuxième loi de Newton : \(a = G\,\dfrac{M_S}{r^2}\) ;
- d'après la base de Frénet : \(a = a_n = \dfrac{v^2}{r}\).
En les égalant, on obtient : \( \dfrac{v^2}{r} = G\,\dfrac{M_S}{r^2} \) puis \( v^2 = \dfrac{G\,M_S}{r} \).
On obtient :
- La valeur de la vitesse est constante : le mouvement est bien uniforme.
- Elle ne dépend que de la masse du Soleil et du rayon de l'orbite : plus la planète est éloignée du Soleil, plus elle est lente.
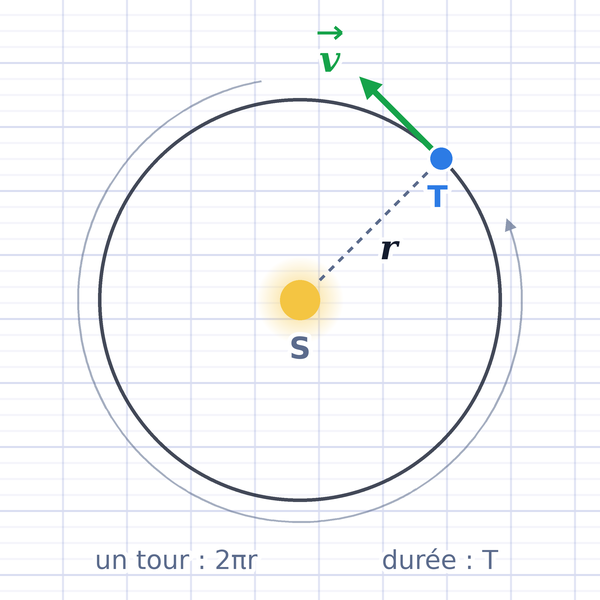
La période de révolution T est la durée d'un tour complet. Le mouvement étant uniforme, la planète parcourt le périmètre du cercle \(2\pi r\) à la vitesse v pendant la durée T : \( v = \dfrac{2\pi r}{T} \) soit \( T = \dfrac{2\pi r}{v} \).
En remplaçant v par son expression : \( T = 2\pi r \times \sqrt{\dfrac{r}{G\,M_S}} \).
On obtient :
- Comme la vitesse, la période ne dépend que de la masse du Soleil et du rayon de l'orbite.
- Plus la planète est éloignée du Soleil, plus sa période de révolution est longue.
- \(G = 6{,}67 \times 10^{-11}\ \text{N}\cdot\text{m}^2\cdot\text{kg}^{-2}\)
- Masse du Soleil : \(M_S = 1{,}99 \times 10^{30}\ \text{kg}\)
- Rayon de l'orbite terrestre : \(r = 1{,}50 \times 10^{8}\ \text{km}\)
⚠️ Les formules utilisent les unités du système international : il faut convertir le rayon en mètres, \(r = 1{,}50 \times 10^{11}\ \text{m}\).
Vitesse :
Soit environ 30 km par seconde, ou plus de 100 000 km/h !
Période :
Convertissons en jours : \( T \simeq \dfrac{3{,}17 \times 10^{7}}{24 \times 3600} \simeq 367\ \text{jours} \), soit environ un an : le résultat est cohérent !
Retour sur la troisième loi de Kepler
Partons de l'expression de la période obtenue dans la partie précédente, \( T = 2\pi\sqrt{\dfrac{r^3}{G\,M_S}} \), et élevons-la au carré : \( T^2 = \dfrac{4\pi^2\,r^3}{G\,M_S} \).
En divisant les deux membres par \(r^3\), on obtient :
Le membre de droite ne contient que des constantes : \(4\pi^2\), G et la masse du Soleil \(M_S\). Il est donc le même pour toutes les planètes du système solaire.
- On retrouve la troisième loi de Kepler, \( \dfrac{T^2}{r^3} = C \), cette fois démontrée à partir des lois de Newton.
- La constante a maintenant un sens physique : \( C = \dfrac{4\pi^2}{G\,M_S} \), elle ne dépend que de la masse de l'astre central.
Cette relation a une conséquence remarquable : en mesurant la période et le rayon de l'orbite d'une planète ou d'un satellite, on peut déterminer la masse de l'astre central.
- \(G = 6{,}67 \times 10^{-11}\ \text{N}\cdot\text{m}^2\cdot\text{kg}^{-2}\)
- Période de révolution de la Terre : \(T = 365{,}25\ \text{jours}\)
- Rayon de l'orbite terrestre : \(r = 1{,}50 \times 10^{11}\ \text{m}\)
On isole \(M_S\) dans la relation \( \dfrac{T^2}{r^3} = \dfrac{4\pi^2}{G\,M_S} \) :
⚠️ La période doit être exprimée en secondes : \( T = 365{,}25 \times 24 \times 3600 \simeq 3{,}156 \times 10^{7}\ \text{s} \).
Application numérique :
On retrouve bien la masse du Soleil, environ 330 000 fois celle de la Terre !
Bilan
L'essentiel à retenir du chapitre.
Première et deuxième lois de Kepler
- 1re loi : les trajectoires des planètes sont des ellipses dont le Soleil occupe un des foyers.
- 2e loi : les planètes balayent des aires égales en des temps égaux.
- La vitesse est maximale au périhélie et minimale à l'aphélie ; elle est constante sur un cercle.
Troisième loi de Kepler
- Le rapport du carré de la période de révolution sur le cube du demi-grand axe est le même pour tous les corps en orbite autour d'un même astre.
- Orbite circulaire : a = r, rayon de l'orbite.
Base de Frénet
- \(\vec{t}\) tangent à la trajectoire ; \(\vec{n}\) perpendiculaire, dirigé vers le centre de courbure.
- La vitesse est toujours tangente à la trajectoire.
Force et accélération
- Référentiel héliocentrique (planètes) ou géocentrique (satellites de la Terre), considéré comme galiléen.
- Seule force : l'attraction gravitationnelle de l'astre central de masse M.
- L'accélération est centripète et ne dépend pas de la masse du corps en orbite.
Vitesse et période
- En égalant \(a_n = \dfrac{v^2}{r}\) et \(a = \dfrac{G\,M}{r^2}\) : le mouvement circulaire est uniforme.
- Plus l'orbite est grande, plus la vitesse est faible et plus la période est longue.
- ⚠️ Unités SI : r en mètres, T en secondes.
Troisième loi démontrée
- La constante ne dépend que de la masse de l'astre central.
- Mesurer T et r permet de déterminer la masse M de l'astre central.
Satellite géostationnaire (dernier exercice)
- Il reste à la verticale d'un même point de l'équateur : orbite dans le plan équatorial, parcourue dans le sens de rotation de la Terre.
- Sa période est celle de la rotation de la Terre : T ≈ 24 h (23 h 56 min en jour sidéral).
- Rayon \(r = R_T + h \approx 4{,}22 \times 10^7\ \text{m}\), soit une altitude h ≈ 36 000 km.
Exercices
Un objet M décrit une trajectoire curviligne. On étudie son mouvement dans la base de Frénet \((M, \vec{t}, \vec{n})\).
Exercice 3 : Question ouverte 📄 ✏️ 🧮
Saturne, la sixième planète du système solaire, décrit autour du Soleil une orbite que l'on considérera circulaire. On donne les caractéristiques des orbites de Mars et de Saturne :
- Mars : période de révolution \(T_M = 1{,}88\ \text{an}\) et rayon de l'orbite \(r_M = 1{,}524\ \text{UA}\)
- Saturne : rayon de l'orbite \(r_S = 9{,}54\ \text{UA}\)
D'après la troisième loi de Kepler, le rapport \( \dfrac{T^2}{r^3} \) est le même pour toutes les planètes du système solaire : \( \dfrac{T_S^2}{r_S^3} = \dfrac{T_M^2}{r_M^3} \).
Isolons \(T_S\) : \( T_S^2 = \dfrac{T_M^2 \times r_S^3}{r_M^3} \) soit \( T_S = \sqrt{\dfrac{T_M^2 \times r_S^3}{r_M^3}} \).
Application numérique : les rayons étant dans la même unité, inutile de les convertir.
Saturne met près de 30 ans à faire le tour du Soleil : une vie humaine ne dure que 2 à 3 « années saturniennes » !
- Sa vitesse vaut \( v = \sqrt{\dfrac{G\,M_S}{r}} \).
- Sa vitesse dépend de sa masse \(M_P\).
- Sa période de révolution vaut \( T = 2\pi\sqrt{\dfrac{r^3}{G\,M_S}} \).
- Plus la planète est éloignée du Soleil, plus sa vitesse est grande.
- Si le rayon de l'orbite est multiplié par 4, la période est multipliée par 8.
- Pour calculer v avec G, on peut exprimer r en kilomètres.
Exercice 5 : la Station spatiale internationale 📄 ✏️ 🧮
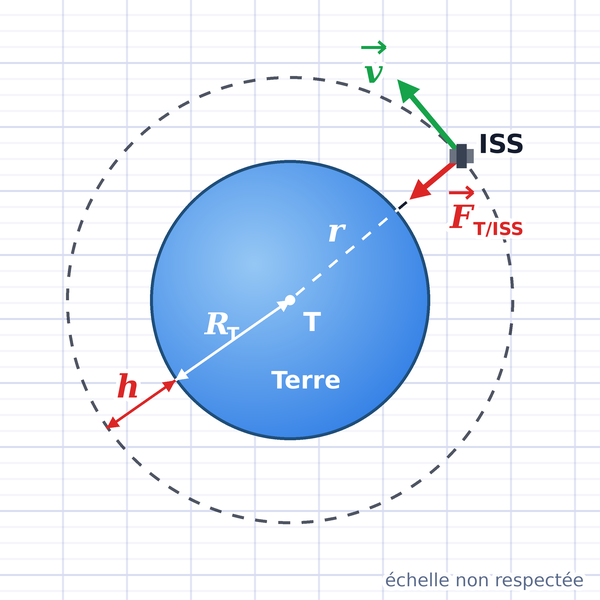
La Station spatiale internationale (ISS) tourne autour de la Terre sur une orbite que l'on considère circulaire, à l'altitude h. On étudie son mouvement dans le référentiel géocentrique, considéré comme galiléen.
- \(G = 6{,}67 \times 10^{-11}\ \text{N}\cdot\text{m}^2\cdot\text{kg}^{-2}\)
- Masse de la Terre : \(M_T = 5{,}97 \times 10^{24}\ \text{kg}\)
- Rayon de la Terre : \(R_T = 6\,370\ \text{km}\)
- Altitude de l'ISS : \(h = 400\ \text{km}\)
💡 Indice
Le rayon de l'orbite se mesure depuis le centre de la Terre, pas depuis sa surface. Aidez-vous du schéma.Le rayon de l'orbite est la distance entre le centre de la Terre et l'ISS : \( r = R_T + h \).
\( r = 6\,370 + 400 = 6\,770\ \text{km} \), soit \( r = 6{,}77 \times 10^{6}\ \text{m} \).
⚠️ Erreur classique : oublier d'ajouter le rayon de la Terre et prendre r = h.
💡 Indice
Reprenez la démarche du cours en remplaçant le Soleil par la Terre : bilan des forces, deuxième loi de Newton, puis égalité avec \( a_n = \dfrac{v^2}{r} \).L'ISS de masse m n'est soumise qu'à la force gravitationnelle de la Terre : \( \vec{F}_{\mathrm{T/ISS}} = G\,\dfrac{M_T\,m}{r^2}\;\vec{n} \).
Deuxième loi de Newton : \( m\,\vec{a} = G\,\dfrac{M_T\,m}{r^2}\;\vec{n} \) donc \( \vec{a} = G\,\dfrac{M_T}{r^2}\;\vec{n} \).
Dans la base de Frénet, \( a_n = \dfrac{v^2}{r} \). En égalant : \( \dfrac{v^2}{r} = G\,\dfrac{M_T}{r^2} \) soit \( v = \sqrt{\dfrac{G\,M_T}{r}} \).
Soit environ 7,7 km par seconde, près de 28 000 km/h !
💡 Indice
Pendant une période T, l'ISS parcourt une fois le périmètre de son orbite à vitesse constante.Le mouvement est circulaire et uniforme : l'ISS parcourt \(2\pi r\) pendant T, donc \( T = \dfrac{2\pi r}{v} \).
Soit \( T \simeq \dfrac{5\,550}{60} \simeq 92\ \text{min} \) : l'ISS fait le tour de la Terre en une heure et demie environ.
💡 Indice
Convertissez une journée en secondes et comparez-la à la période T.Une journée dure \( 24 \times 3\,600 = 86\,400\ \text{s} \).
\( \dfrac{86\,400}{5\,550} \simeq 15{,}6 \) : l'ISS fait environ 16 tours de la Terre par jour. Les astronautes à bord voient donc 16 levers de Soleil chaque jour !
Exercice 6 : satellite géostationnaire 📄 ✏️ 🧮
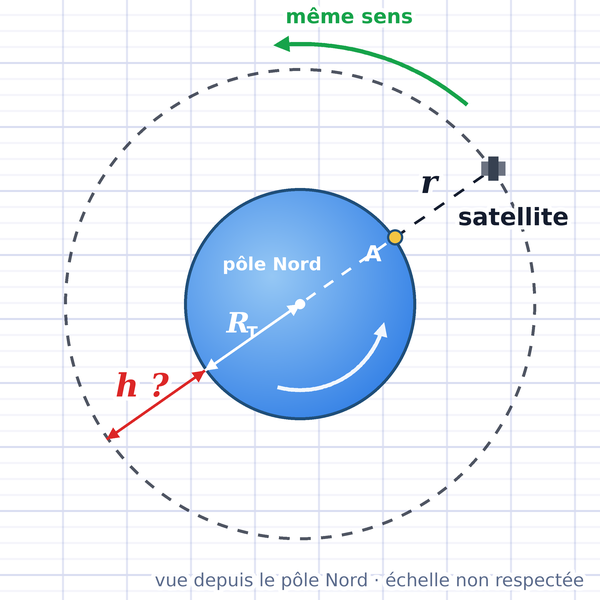
Un satellite géostationnaire paraît immobile pour un observateur terrestre : il reste en permanence à la verticale du même point A de l'équateur. C'est le cas des satellites de télécommunication et de météorologie.
On étudie son mouvement, supposé circulaire, dans le référentiel géocentrique considéré comme galiléen.
- \(G = 6{,}67 \times 10^{-11}\ \text{N}\cdot\text{m}^2\cdot\text{kg}^{-2}\)
- Masse de la Terre : \(M_T = 5{,}97 \times 10^{24}\ \text{kg}\)
- Rayon de la Terre : \(R_T = 6\,370\ \text{km}\)
- Durée d'un tour complet de la Terre sur elle-même : on prendra 24 h
💡 Indice
Pour rester au-dessus du point A, le satellite doit faire un tour autour de la Terre pendant que la Terre fait un tour sur elle-même.Le satellite doit tourner dans le même sens que la Terre et faire un tour pendant qu'elle fait un tour sur elle-même : sa période est égale à la période de rotation de la Terre.
\( T = 24\ \text{h} = 24 \times 3\,600 = 86\,400\ \text{s} \) soit \( T = 8{,}64 \times 10^{4}\ \text{s} \).
💡 Indice
Partez de \( \dfrac{T^2}{r^3} = \dfrac{4\pi^2}{G\,M_T} \), isolez \(r^3\), puis prenez la racine cubique (la puissance \(\dfrac{1}{3}\)).Pour un satellite de la Terre, la troisième loi de Kepler s'écrit \( \dfrac{T^2}{r^3} = \dfrac{4\pi^2}{G\,M_T} \).
On isole \(r^3\) : \( r^3 = \dfrac{G\,M_T\,T^2}{4\pi^2} \), puis on prend la racine cubique :
💡 Indice
Toutes les données doivent être en unités SI. Sur la calculatrice, la racine cubique s'obtient avec la touche \(\sqrt[3]{\ }\) ou en élevant à la puissance \((1/3)\). Le schéma rappelle le lien entre r, \(R_T\) et h.Le rayon de l'orbite se mesure depuis le centre de la Terre : \( r = R_T + h \), donc \( h = r - R_T \).
\( h = 4{,}22 \times 10^{7} - 6{,}37 \times 10^{6} \simeq 3{,}58 \times 10^{7}\ \text{m} \) soit environ 36 000 km.
Tous les satellites géostationnaires se trouvent donc sur la même orbite, à près de 36 000 km au-dessus de l'équateur, presque 100 fois plus haut que l'ISS !
💡 Indice
Le mouvement est circulaire et uniforme : en une période T, le satellite parcourt le périmètre \(2\pi r\).Environ 3 km/s : plus lent que l'ISS (7,7 km/s), car il est beaucoup plus loin de la Terre. On retrouve le résultat du cours : plus l'orbite est grande, plus la vitesse est faible.